










Aktuell tag:torque motor
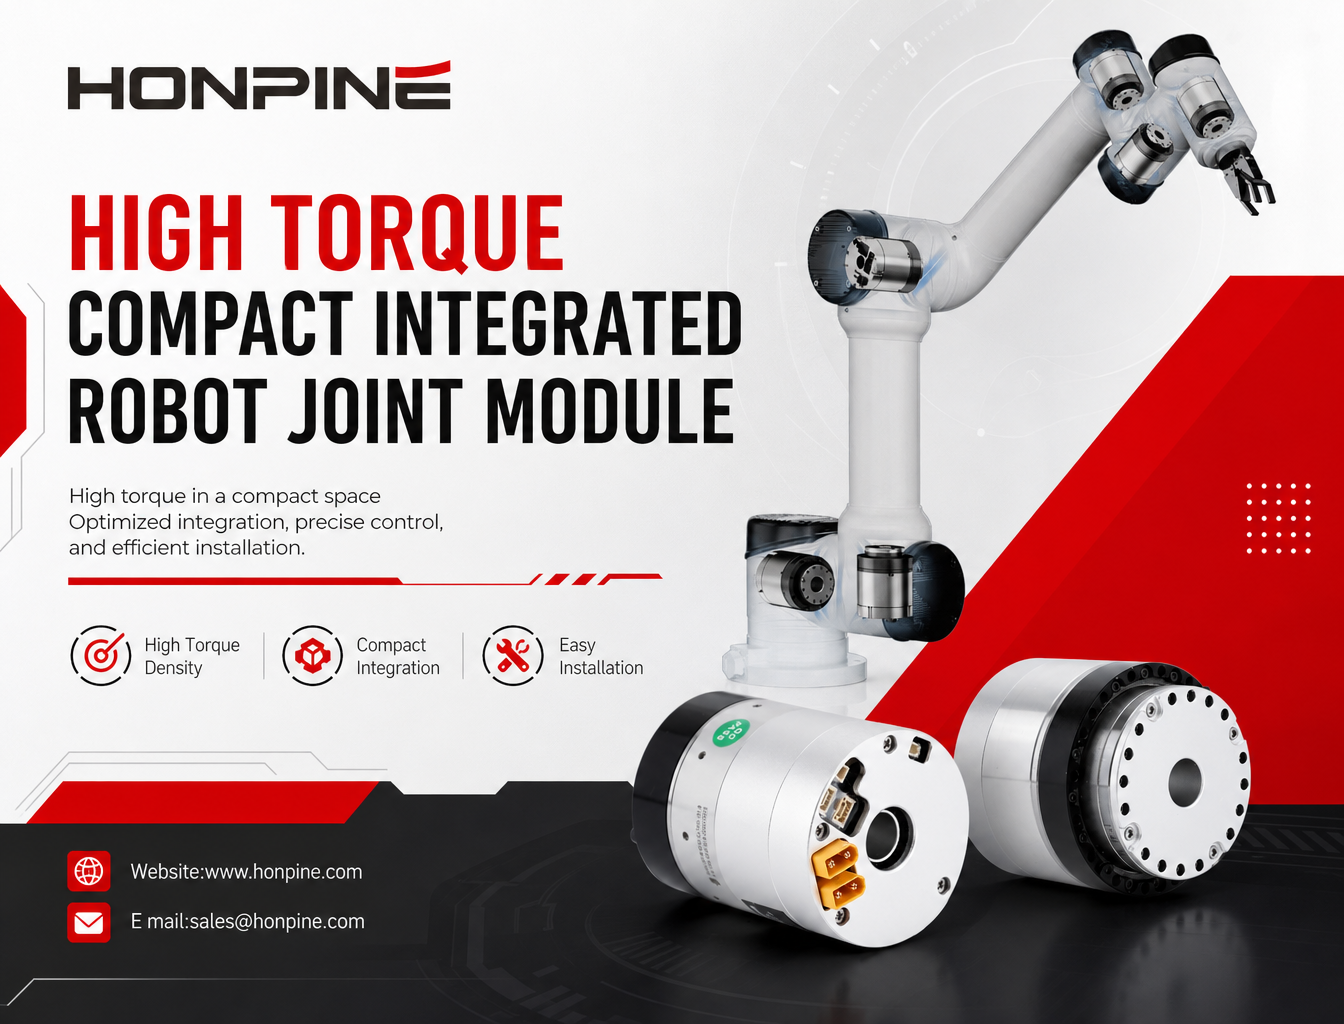
 Hur levererar HONPINE HPJM integrerade robotledsmodul högt vridmoment på ett kompakt utrymme?Läs om hur du optimerar installationsutrymmet och samtidigt uppnår hög vridmomentdensitet i robotleder. Den här artikeln beskriver hur HONPINE HPJM integrerade robotledsmodul använder integrerade komponenter, kabeldragning genom en ihålig axel, kompakta elektriska anslutningar och optimerade mekaniska monteringsstrukturer för att minska onödigt utrymmesbehov i humanoida robotar och robotarmar.
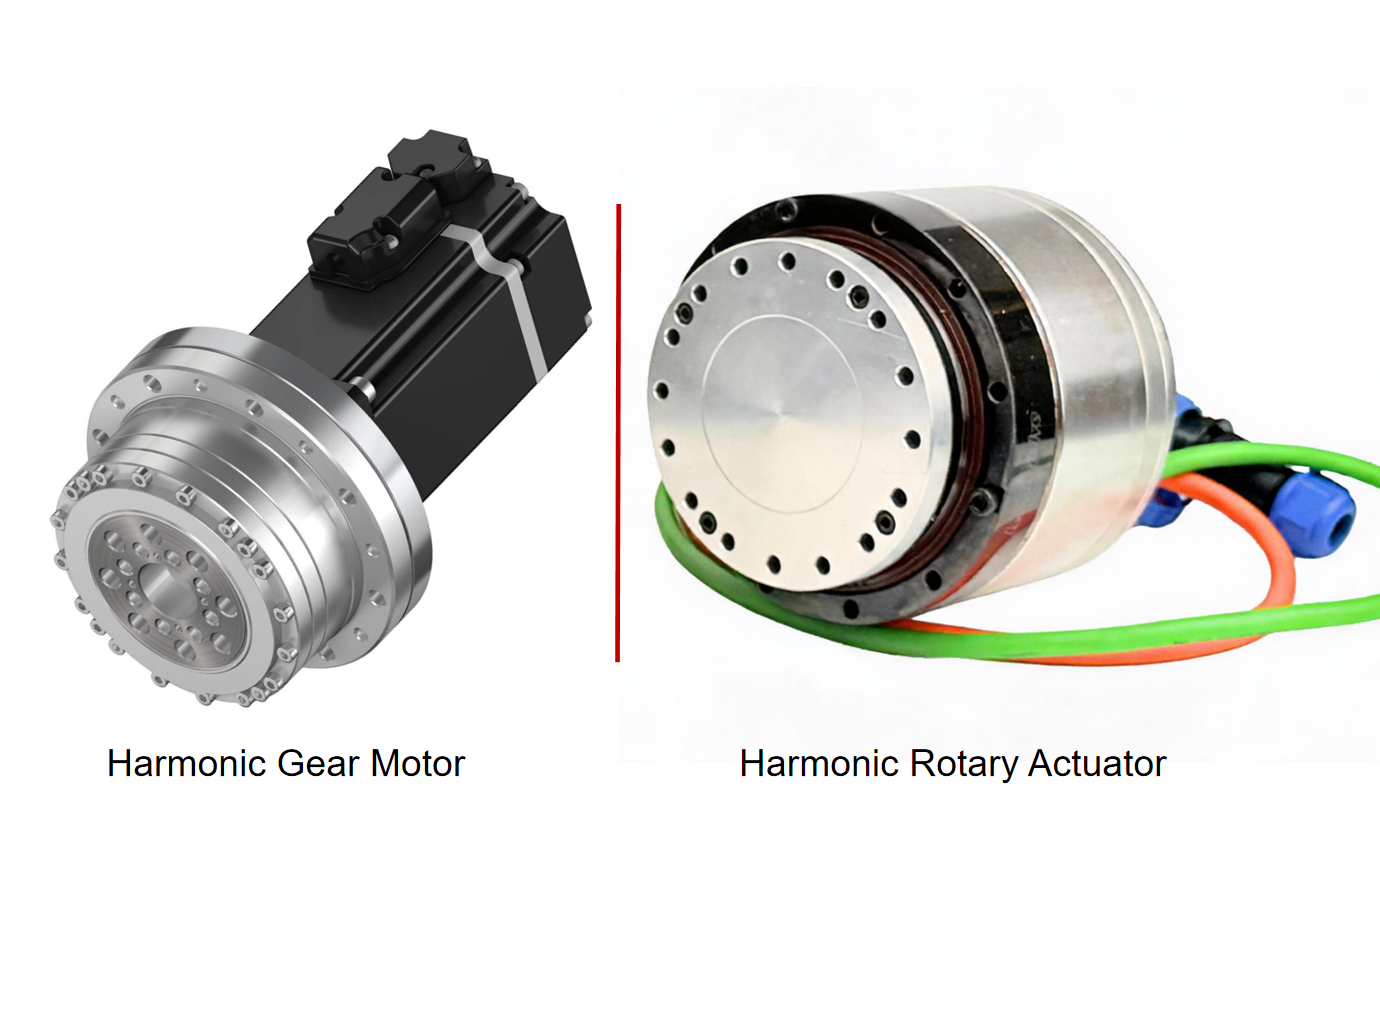
 Harmonisk växelmotor jämfört med harmoniskt ställdon: Vilka är skillnaderna?Den här artikeln förklarar skillnaderna mellan harmoniska växelmotorer och harmoniska ställdon utifrån produktdesign, systemintegration, återkoppling och styrfunktioner, installation samt applikationskrav. Eftersom tillverkare kan använda dessa produktnamn på olika sätt undersöker artikeln också hur man bedömer deras faktiska konfigurationer och väljer rätt precisionslösning för rörelsestyrning inom robotteknik och industriell automation.
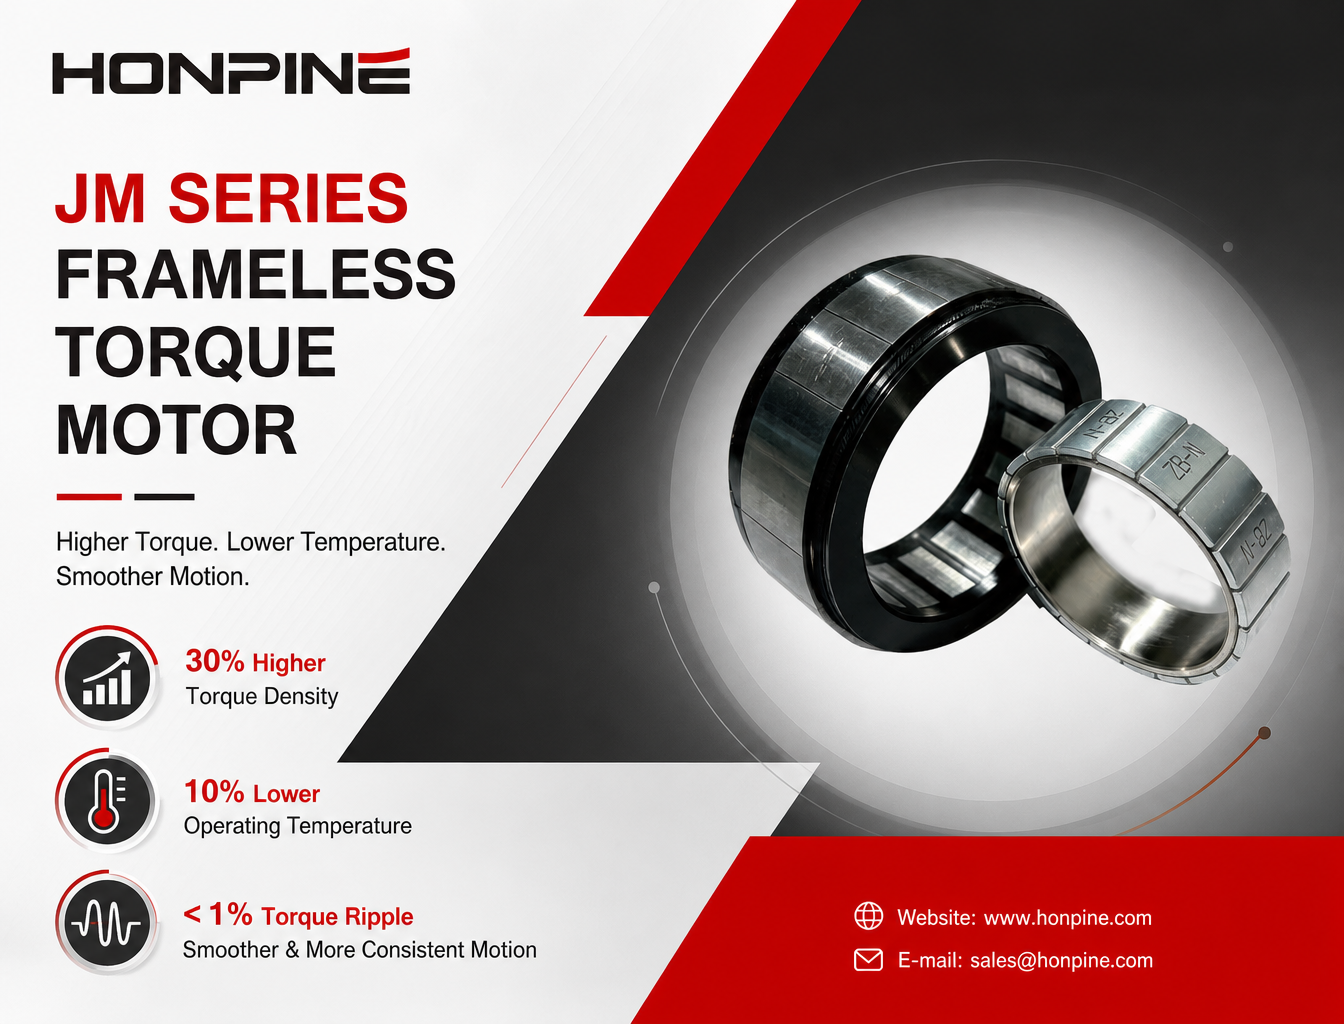
- HONPINE JM fjärde generationens ramlösa momentmotor: 30 % högre momenttäthet och 10 % lägre driftstemperaturI takt med att robottekniken utvecklas ställs allt högre krav på momenttäthet, rörelsestabilitet och värmehantering för ramlösa momentmotorer. HONPINE JM fjärde generationens ramlösa momentmotor uppnår 30 % högre momenttäthet och 10 % lägre driftstemperatur genom förbättringar av den elektromagnetiska konstruktionen, kärnmaterialen och lindningstekniken. Med ett momentrippel under 1 % ger den jämnare drift vid låga hastigheter och bättre rörelsekonsistens, vilket gör den lämplig för krävande användningsområden som kirurgirobotar, humanoida robotar och precisionsautomationsutrustning. Hur uppnår HONPINE dessa prestandaförbättringar? Låt oss ta en närmare titt.
- Varför väljer allt fler företag integrerade robotledsmoduler?Integrerade robotledsmoduler kombinerar motorer, strain wave-växlar, servodrifter, pulsgivare och utgående lager i kompakta enheter. Den här artikeln jämför integrerade och distribuerade drivarkitekturer och undersöker skillnader i vridmomenttäthet, mekanisk tillförlitlighet, rörelsestyrning, utvecklingseffektivitet och praktiska robottillämpningar.

{item.title}
{item.description}




