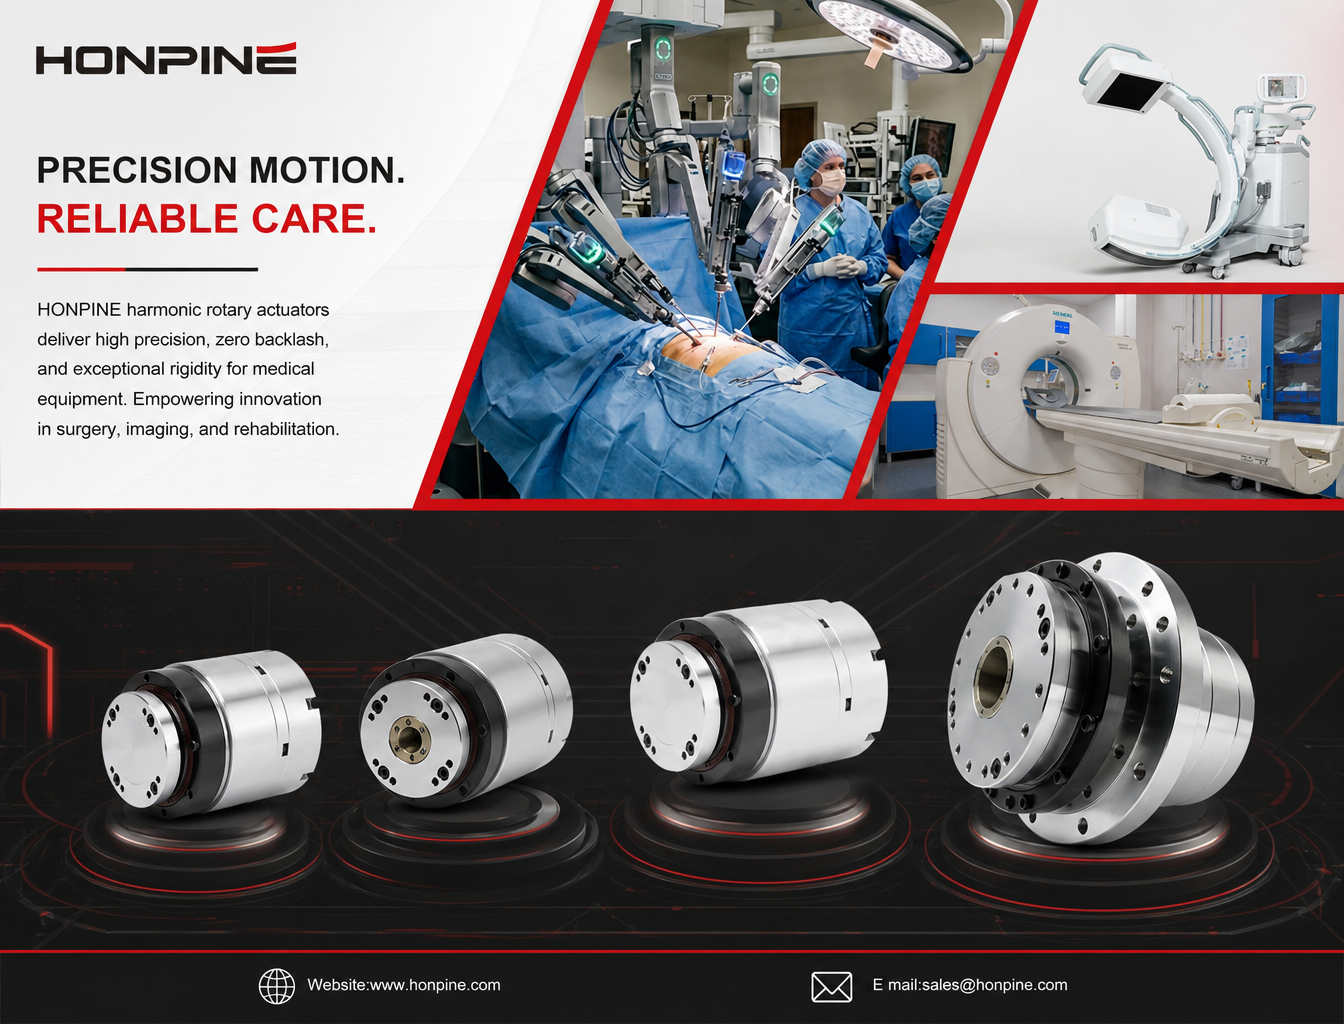
Harmonisk rotationsaktuator för medicinsk utrustning: repeterbarhet på ≤10 bågsekunder och hög vältningsstyvhet
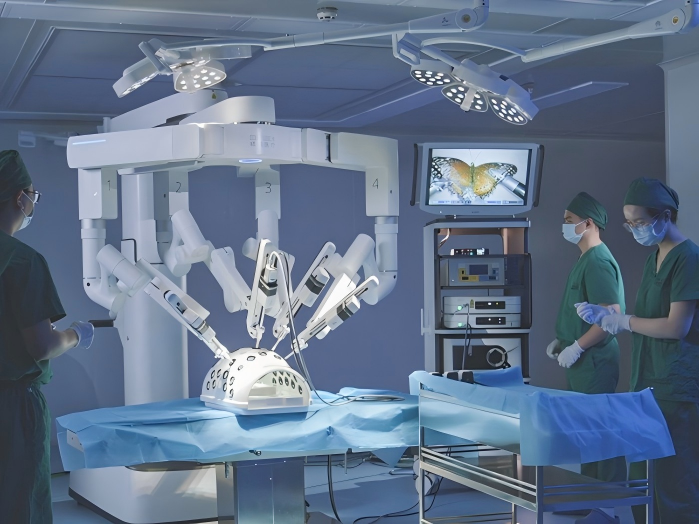
Medicinsk utrustning kräver rörelseöverföringssystem som ger exceptionell positioneringsnoggrannhet, strukturell stabilitet och driftsäkerhet. Från operationsrobotar och medicinska bilddiagnostiksystem till rehabiliteringsutrustning kan även små positioneringsavvikelser eller mekaniska deformationer påverka utrustningens prestanda.
Hur kan tillverkare av medicinsk utrustning uppnå exakt, stabil och tillförlitlig rotationsrörelse?
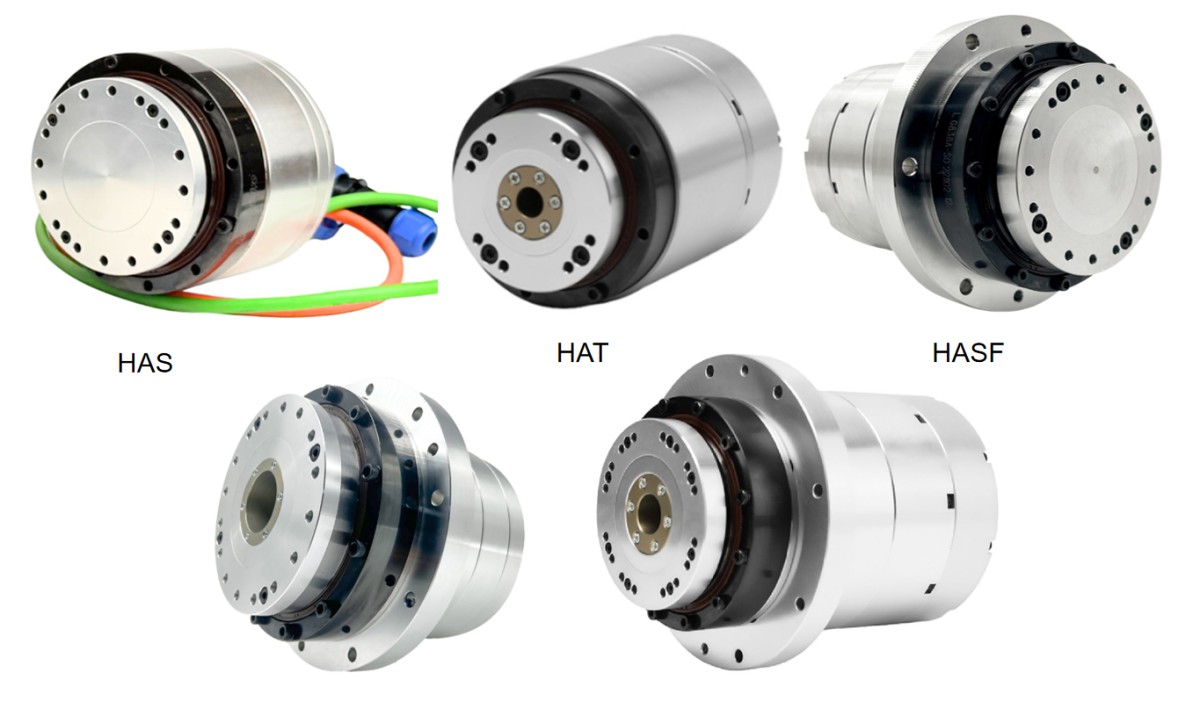
HONPINE HAS,HAT ochHAM harmoniska rotationsställdon har hög repeterbarhet på upp till ≤10 bågsekunder, glappfri överföring, hög vältstyvhet och ihåliga axelutföranden för att möta de krävande kraven på rörelsestyrning i modern medicinsk utrustning.
1. Säkerhet är högsta prioritet inom medicinsk utrustning
Vid användning av operationsrobotar eller vid CT- och MR-undersökningar kan ett oväntat strömavbrott medföra allvarliga säkerhetsrisker. En robotarm som inte längre styrs kan till exempel falla av tyngdkraften, medan ett undersökningsbord kan glida ur läge och potentiellt utsätta patienten för fara.
Tillverkare av medicinsk utrustning behöver därför lösningar för rörelseöverföring med tillförlitlig bromsning, noggrann positionshållning och förutsägbart beteende vid strömavbrott.
A. Permanentmagnetbromsar för säker positionshållning
HONPINE harmoniska rotationsställdonmed externa drivdon kan som tillval utrustas med permanentmagnetbromsar.
Till skillnad från konventionella elektromagnetiska fjäderbromsar använder permanentmagnetbromsar magnetkraft för att aktivera bromsmekanismen när strömmen bryts. Det bidrar till att låsa utgående axel och hålla dess mekaniska position vid oväntade strömavbrott.
Minskad värmeutveckling och energiförbrukning
Beroende på bromsens konstruktion kräver permanentmagnetbromsen ingen kontinuerlig elektrisk ström för att hålla bromsen frigjord. Det bidrar till att minska den bromsrelaterade värmeutvecklingen och energiförbrukningen, vilket stödjer de termiska krav som ställs på medicinsk utrustning avsedd för långa driftsperioder.
Att tänka på kring elektromagnetisk kompatibilitet
Vid användning av medicinsk utrustning i miljöer med starka magnetfält, till exempel MR-system, kräver valet av broms en noggrann utvärdering. Magnetiska material, kvarvarande magnetfält, elektromagnetisk kompatibilitet och MR-säkerhetskrav måste alla bedömas för att säkerställa att hela ställdonsenheten är lämplig för den avsedda installationsmiljön.
B. Absolutgivare och glappfri överföring för positionshållning
HONPINE harmoniska rotationsställdon med externa drivdonkan konfigureras med absolutgivare och glappfri överföring.
En absolutgivare bevarar positionsinformationen inom sina specificerade driftsförhållanden. Det gör att styrsystemet kan fastställa ställdonets position efter ett strömavbrott utan att nödvändigtvis behöva utföra en konventionell referenskörning.
I kombination med den glappfria egenskapen hos den harmoniska transmissionen bidrar ställdonet till att minimera rörelsefel som orsakas av mekaniskt glapp.
Detta är särskilt viktigt för medicinsk utrustning som kräver precisa och repeterbara rörelser, till exempel minimalt invasiva operationsrobotar, positioneringssystem för biopsi och mekanismer i medicinska bilddiagnostiksystem.
C. Konstruktion med ihålig axel förhindrar kabelstörningar
Medicinsk utrustning innehåller ofta komplicerade interna ledningsdragningar samt vätske- eller tryckluftsledningar.
Endoskopiska operationsrobotar behöver till exempel utrymme för kamerakablar och tryckluftsledningar, medan stora medicinska bilddiagnostiksystem kan behöva rymma kylrör och elektriska ledningar. Vid upprepade rotationsrörelser kan externt dragna kablar vridas, trassla in sig eller skadas.
För medicinsk utrustning som kräver intern kabeldragning har HONPINE HAT-serien en konstruktion med ihålig axel och ett centralt genomgående hål, så att kablar och andra komponenter kan dras genom ställdonets centrum och risken för störningar från externa kablar minskar.
För tillämpningar som kräver större lastkapacitet har HONPINE HAM-serien en stor ihålig axelkonstruktion och hög vältstyvhet. Det bidrar till att bibehålla rotationsstabiliteten vid höga belastningar och minska vinkeldeformationen i långa utskjutande konstruktioner.
2. Hög repeterbarhet avgör positioneringsnoggrannheten inom medicinsk utrustning
Positioneringsnoggrannhet är en avgörande prestandafaktor i operationsrobotar, biopsisystem, oftalmologisk kirurgisk utrustning och högprecisionsutrustning för medicinsk bilddiagnostik.
I dessa tillämpningar måste ställdonet inte bara nå en målposition utan också konsekvent återgå till samma position under upprepade driftcykler.
A. Repeterbarhet och ensriktad positioneringsnoggrannhet
HONPINE harmoniska rotationsställdonhar följande positioneringsprestanda, beroende på modell och konfiguration:
Ensriktad positioneringsnoggrannhet: ≤30–90 bågsekunder
Repeterbarhet: ≤10–20 bågsekunder
Vilken nytta ger hög repeterbarhet i medicinsk utrustning?
Typiska tillämpningar omfattar:
Robotarmar för minimalt invasiv kirurgi
Oftalmologisk kirurgisk utrustning
Positionerings- och navigationssystem för tandimplantat
Positioneringsmekanismer för medicinsk biopsi
En repeterbarhet på ≤10 bågsekunder innebär att ställdonet kan återgå till nästan samma position när det upprepar samma rörelse under specificerade testförhållanden.
Detta är särskilt värdefullt för medicinska robotsystem som behöver utföra precisa rörelser i trånga anatomiska utrymmen, där positioneringsavvikelser kan påverka kirurgiska instruments noggrannhet.
För ingenjörer som utvecklar medicinsk robotutrustning bidrar hög repeterbarhet till jämnare rörelser och ger en mer tillförlitlig mekanisk grund för exakt positioneringsstyrning.
3. Hög vältstyvhet förbättrar den strukturella stabiliteten vid höga belastningar
Medicinsk utrustning, särskilt stora bilddiagnostiksystem och kirurgiska stödkonstruktioner, har ofta långa utskjutande konstruktioner som bär relativt tunga laster.
När en utskjutande arm sträcks ut skapar tyngdkraften och externa krafter ett vältmoment på ställdonet. Otillräcklig strukturell styvhet kan orsaka vinkeldeformation och påverka utrustningens positioneringsstabilitet.
HONPINE harmoniska rotationsställdon är konstruerade för att hantera dessa mekaniska utmaningar genom hög strukturell styvhet och lagerstöd.
A. Hög vältstyvhet för långa utskjutande konstruktioner
Typiska medicinska tillämpningar omfattar:
Utskjutande DR- och röntgensystem för bilddiagnostik
Stödarmar för operationsmikroskop
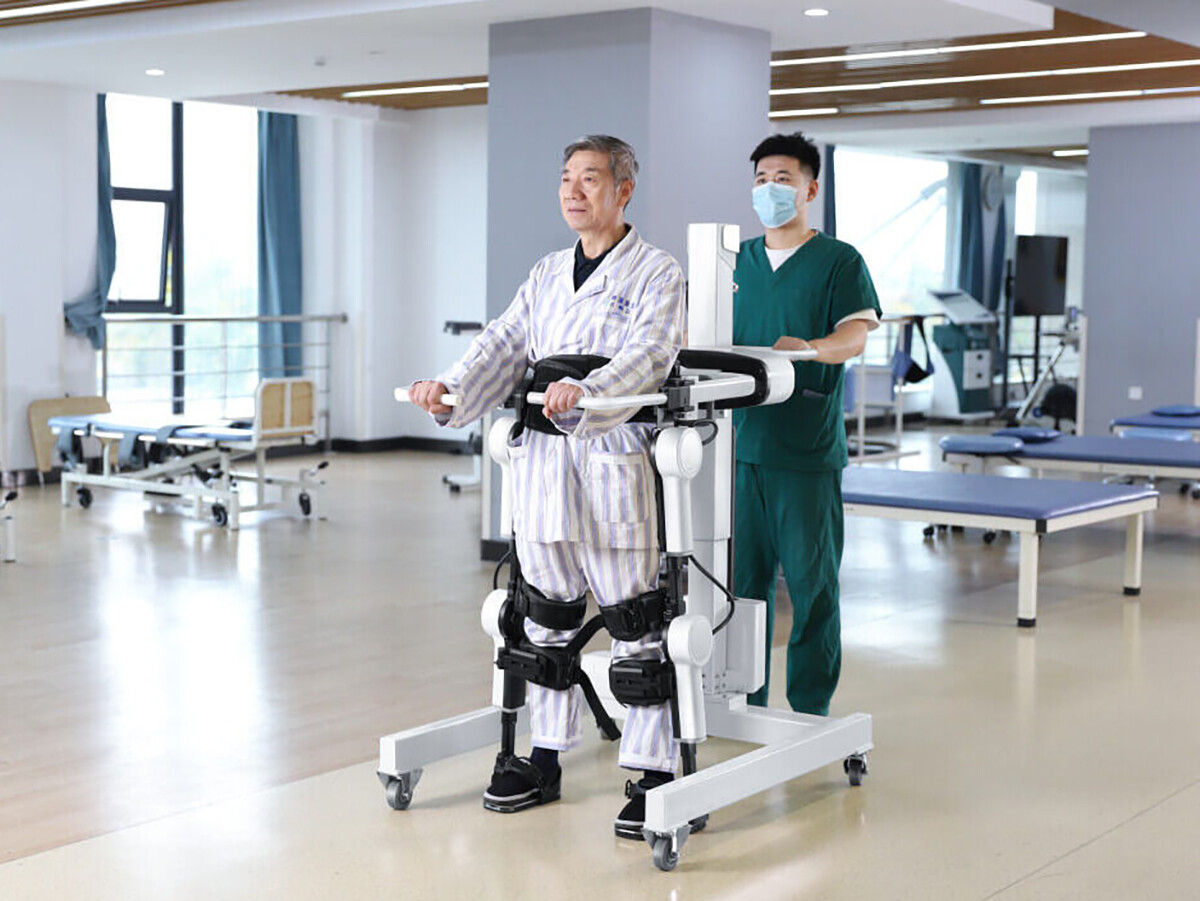
Stor rehabiliterings- och exoskelettutrustning
Varför är vältstyvhet viktig?
Ju längre den utskjutande konstruktionen är, desto större är risken för vinkeldeformation vid extern belastning.
Hög vältstyvhet, som uppnås genom ställdonets konstruktion och korsrullagerarrangemang, bidrar till att stå emot externa vältmoment och minimera oönskad vinkelförskjutning.
För medicinsk bilddiagnostikutrustning bidrar detta till stabilare positionering av bilddiagnostikenheten och hjälper till att minska bildavvikelser som orsakas av rörelser.
För stödarmar till operationsmikroskop och rehabiliteringsutrustning bidrar förbättrad strukturell styvhet också till att bibehålla en stabil position under drift.
Den faktiska lastkapaciteten och det tillåtna vältmomentet bör bedömas utifrån vald ställdonsmodell, monteringskonfiguration och driftsförhållanden.
4. Varför välja HONPINE harmoniska rotationsställdon för medicinsk utrustning?
HONPINE HAS,HAT ochHAM harmoniska rotationsställdon kombinerar precisionsöverföring med harmonisk transmission, integrerade mekaniska konstruktioner och flexibla konfigurationsalternativ för att möta tillverkare av medicinsk utrustnings krav på rörelsestyrning.
De viktigaste fördelarna omfattar:
Hög repeterbarhet: Repeterbarhet på ≤10–20 bågsekunder, beroende på modell.
Glappfri överföring: Bidrar till att minimera mekaniska positioneringsfel som orsakas av glapp.
Hög vältstyvhet: Stödjer långa utskjutande konstruktioner och externa belastningar.
Alternativ med ihålig axel: Förenklar intern kabeldragning och minskar störningar från kablar.
Bromslösningar som tillval: Stödjer positionshållning vid strömavbrott.
Absolutgivare som tillval: Bidrar till att bevara positionsinformation och förenkla systemåterställning efter strömavbrott.
Om du utvecklar operationsrobotar, medicinska bilddiagnostiksystem, rehabiliteringsutrustning eller annan precisionsutrustning för medicinskt bruk kan du kontakta HONPINE för att begära den senaste katalogen över harmoniska rotationsställdon och diskutera en lämplig lösning för rörelseöverföring för din tillämpning.
5. Vanliga frågor om harmoniska rotationsställdon för medicinsk utrustning
F1. Hur väljer man ett harmoniskt rotationsställdon för medicinsk utrustning?
Vid val av ettharmoniskt rotationsställdon behöver flera faktorer utvärderas, däribland erforderligt utgående vridmoment, radiella och axiella laster, vältmoment, positioneringsnoggrannhet, repeterbarhet, rotationshastighet och installationsutrymme. Ingenjörer bör även beakta krav på kabeldragning, bromskonfigurationer, givartyper och driftsmiljö. Ställdonet bör väljas utifrån hela den medicinska enhetens faktiska mekaniska krav och krav på rörelsestyrning.
F2. Vad är skillnaden mellan repeterbarhet och positioneringsnoggrannhet hos ett rotationsställdon?
Repeterbarhet beskriver hur konsekvent ett ställdon återgår till samma position vid upprepade rörelser. Positioneringsnoggrannhet beskriver hur väl den faktiska positionen överensstämmer med den kommenderade målpositionen. Båda parametrarna är viktiga inom medicinsk utrustning, men de mäter olika aspekter av rörelseprestanda. Ingenjörer bör beakta båda när de väljer ställdon för operationsrobotar och precisionssystem för medicinsk positionering.
F3. Hur förenklar ett harmoniskt rotationsställdon med ihålig axel konstruktionen av medicinsk utrustning?
Ett harmoniskt rotationsställdon med ihålig axel har en central passage för elkablar, signalledningar, tryckluftsslangar eller andra komponenter. Konstruktionen kan förenkla den mekaniska integreringen i roterande medicinska mekanismer, minska störningar från externa kablar och ge större flexibilitet vid utrustningens utformning.
F4. Vad bör ingenjörer tänka på när rotationsställdon används i MR-utrustning?
Vid val av ställdon för MR-utrustning måste särskild hänsyn tas till magnetisk kompatibilitet. Ingenjörer bör utvärdera de magnetiska egenskaperna hos motorn, bromsen, givaren, lagren och övriga komponenter samt elektromagnetiska störningar och MR-säkerhetskrav. Det bör inte förutsättas att standardiserade permanentmagnetbromsar och konventionella ställdonskonfigurationer är MR-kompatibla utan lämplig bedömning och validering.
F5. Varför bör det tillåtna vältmomentet beaktas vid val av ett medicinskt rotationsställdon?
I medicinsk utrustning med långa utskjutande armar skapar externa laster vältmoment vid ställdonets monteringsgränssnitt. Om det tillåtna momentet är otillräckligt kan konstruktionen utsättas för överdriven vinkeldeformation, vilket påverkar positioneringsstabiliteten. Ingenjörer bör utvärdera ställdonets tillåtna vältmoment, lagrens styvhet, lastfördelningen och monteringsförhållandena i stället för att enbart beakta det utgående vridmomentet.
Läs mer
Läs mer om HONPINEs historia och branschtrender relaterade till precisionsöverföring.
 Vad är en robotledsställdon?Hur väljer man det bästa roterande ställdonet för robotleder?I kärnlösningar för robotleders transmissionssystem har planetväxellådabaserade och harmoniska roterande ställdon vardera sina egna styrkor. Att välja rätt typ utifrån applikationskrav är avgörande för att uppnå den optimala balansen mellan prestanda och kostnad.
 DD-motorer VS harmoniska roterande ställdonDenna artikel ger en djupgående jämförelse mellan Direct Drive (DD)-motorer och harmoniska roterande ställdon, och täcker deras transmissionsprinciper, fördelar och nackdelar samt typiska tillämpningsområden.
 OMG Ultrakompakt harmonisk drivledmodul med inbyggd vridmomentsensorHONPINE TCHL-seriens harmoniska drivledmodul är en banbrytande produkt som uppnår omvälvande förbättringar inom flera aspekter såsom lättviktsdesign, integrationsnivå och anslutningsbekvämlighet. Denna artikel kommer att analysera dess revolutionerande förbättringar tillsammans med dig.
 Rollen för harmoniska växlar i att uppnå 5–10 μm noggrannhet i dentala fräsmaskinerEn dental fräsmaskin är ett CNC-bearbetningssystem som används för att direkt bearbeta digitala dentala modeller till restaurationer såsom kronor, broar, fasader, inlägg och implantatabutment. Dentala fräsmaskiner kräver betydligt högre driftnoggrannhet och rörelsestabilitet än vanlig utrustning. Denna artikel förklarar hur harmoniska växlar hjälper dentala fräsmaskiner att uppnå stabil, kontinuerlig och kontrollerbar drift.
 Varför är harmoniska roterande ställdon perfekta för medicinsk utrustning?Harmoniska roterande ställdon (vanligtvis integrerade system som består av en harmonisk växelreducerare, ramlös vridmomentsmotor, encoder och valfri broms) betraktas som nyckelkomponenter i medicinsk utrustning. Den grundläggande anledningen är att de samtidigt uppfyller de mest krävande medicinska kraven på precision, kompakt storlek, säkerhet och styrbarhet. Följande förklaring är strukturerad utifrån tre perspektiv: tekniska egenskaper, tillämpningsscenarier och medicinskt värde.
 HONPINE harmonisk växel, RV-växel, planetväxellåda bidrar till utvecklingen av humanoida robotarHumanoida robotar utvecklas från att demonstrera kapacitet i laboratorier till omfattande industriella tillämpningar. En produktivitetsrevolution driven av lätta material, förkroppsligad intelligens och autonom batteribytesteknik äger rum i fabriker, sjukhus och hem världen över. Humanoida robotars "ledrevolution" är på gång. En humanoid robot består av tusentals komponenter, bland vilka aktuatorer, som de mest kritiska rörliga delarna, kallas robotens "leder och muskler." Harmoniska växlar används i stor utsträckning i rotationsleder tack vare deras höga precision och kompakta storlek.
 Varför är harmonisk drivmotor det bästa valet för exoskelettrobotar?Exoskelett innehåller vanligtvis harmoniska drivmotorer, sensorer och andra komponenter som integrerar teknik för avkänning, styrning, informationsbehandling, datafusion och mobil databehandling. Dessa system synkroniserar människans sensoriska och motoriska funktioner med robotars kraftöverförings- och styrsystem, och används för att förbättra fysisk förmåga eller ge medicinsk rehabilitering. Som en banbrytande omvälvande teknik har exoskelett stor strategisk betydelse för både militära och medicinska tillämpningar. Den höga vridmomenttätheten och den precisa styrningen som erbjuds av harmoniska växlar gör dem till den föredragna lösningen för exoskelettrobotar.
 Sumitomo Heavy Industries rapporterar en rörelsevinst på 55 miljarder yen när verksamheten med robotväxlar återhämtar sigSumitomo Heavy Industries rapporterar en rörelsevinst på 55 miljarder yen när efterfrågan på robotväxlar återhämtar sig. Läs mer om vad resultaten innebär för leverantörer inom CNC och robotik.
 Harmonisk rotationsaktuator för medicinsk utrustning: repeterbarhet på ≤10 bågsekunder och hög vältningsstyvhetMedicinsk utrustning ställer exceptionellt höga krav på precision, strukturell stabilitet och driftsäkerhet hos sina rörelseöverföringssystem. Från kirurgiska robotar och CT-system till rehabiliteringsutrustning måste aktuatorer ge konsekvent positioneringsnoggrannhet och samtidigt klara komplexa mekaniska belastningar. Hur kan tillverkare uppnå både hög repeterbarhet och strukturell styvhet i medicinska tillämpningar? HONPINE:s harmoniska rotationsaktuatorer erbjuder en repeterbarhet på upp till ≤10 bågsekunder, glappfri transmission, hög vältningsstyvhet och ihåliga axelkonfigurationer, vilket ger tillförlitliga lösningar för rörelsestyrning i nästa generations medicinska utrustning.
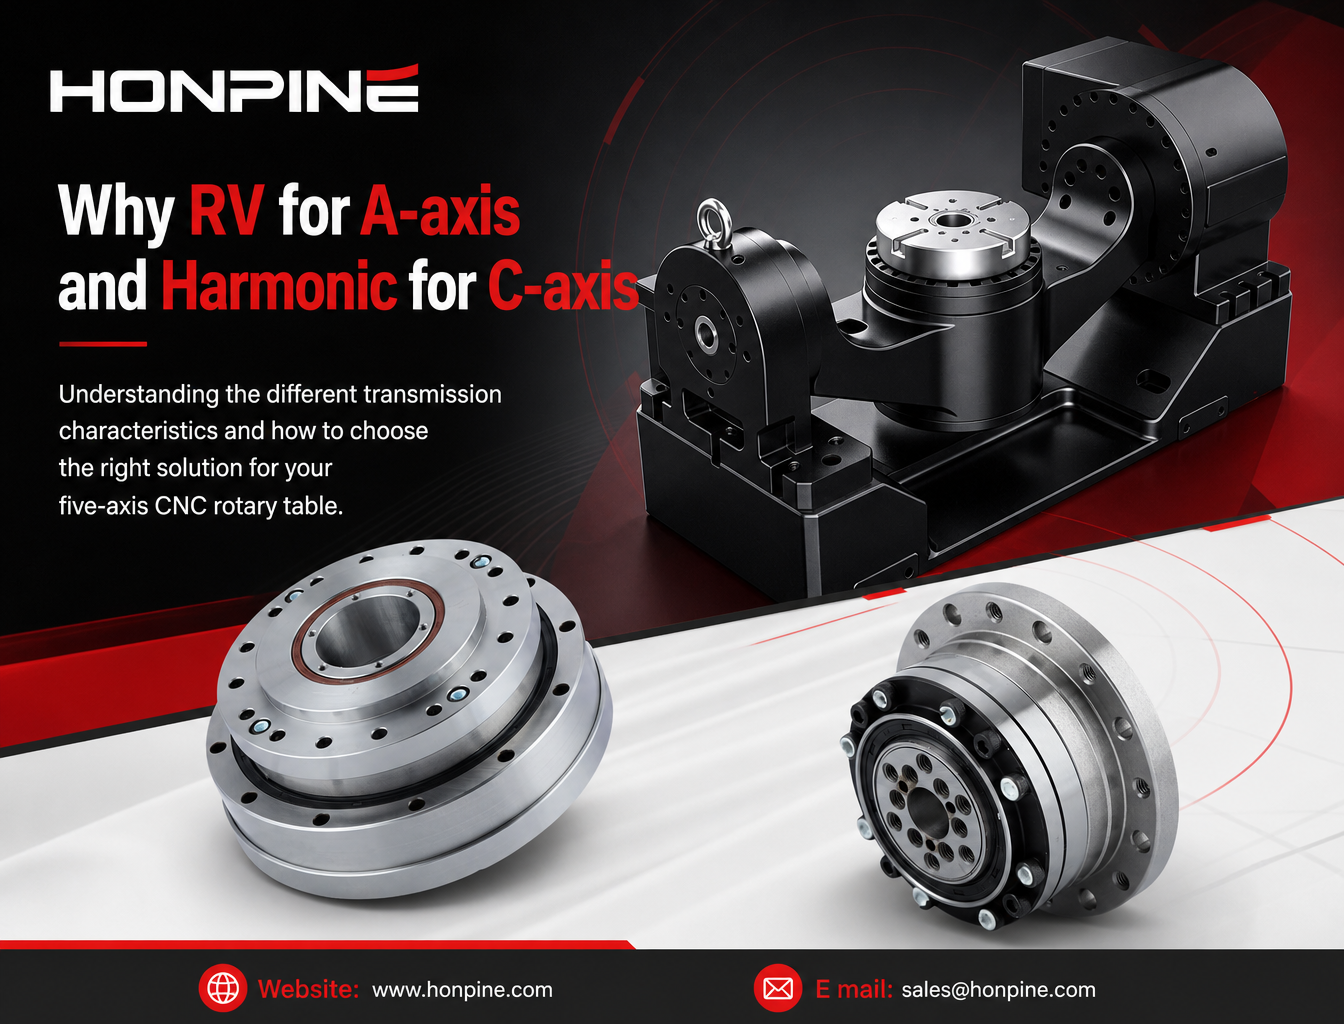
 Varför använder femaxliga CNC-rundbord olika reducerare för A- och C-axeln?Femaxliga CNC-rundbord kräver olika transmissionsegenskaper för A- och C-axeln. A-axeln behöver ofta hög vridstyvhet och bärförmåga för att bära vaggan och arbetsstycket, medan C-axeln lägger större vikt vid lågt glapp, vinkellägesnoggrannhet och dynamisk respons. Den här artikeln förklarar varför RV-reducerare ofta övervägs för A-axeltillämpningar och harmoniska reducerare för C-axeltillämpningar. Den tar upp deras funktionsprinciper, mekaniska fördelar, återkoppling från utgående sida och viktiga urvalskriterier för tillverkare av CNC-verktygsmaskiner.
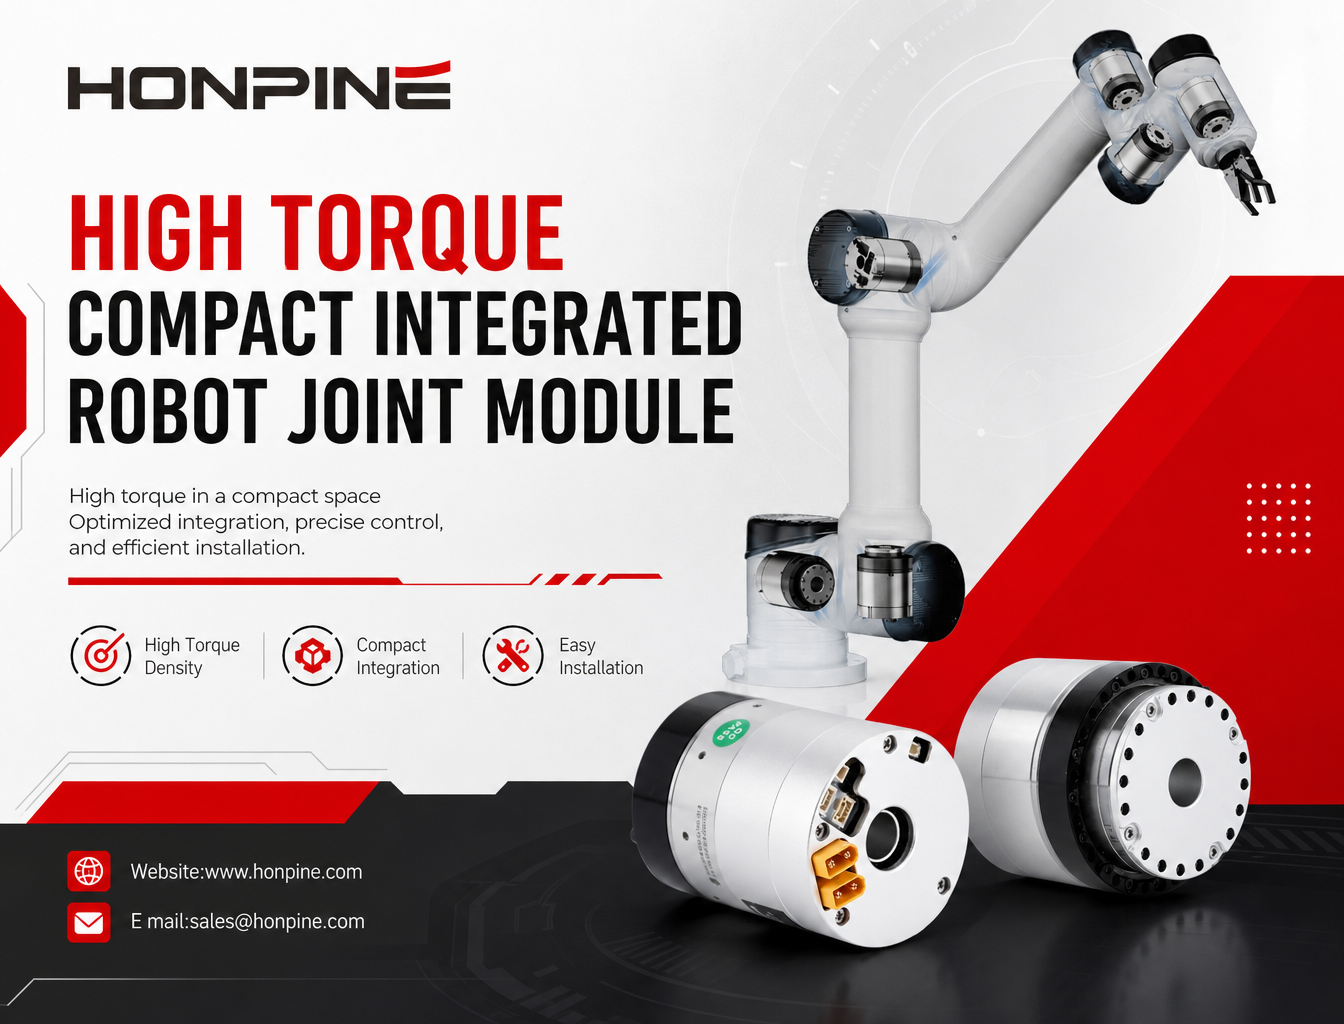
 Hur levererar HONPINE HPJM integrerade robotledsmodul högt vridmoment på ett kompakt utrymme?Läs om hur du optimerar installationsutrymmet och samtidigt uppnår hög vridmomentdensitet i robotleder. Den här artikeln beskriver hur HONPINE HPJM integrerade robotledsmodul använder integrerade komponenter, kabeldragning genom en ihålig axel, kompakta elektriska anslutningar och optimerade mekaniska monteringsstrukturer för att minska onödigt utrymmesbehov i humanoida robotar och robotarmar.
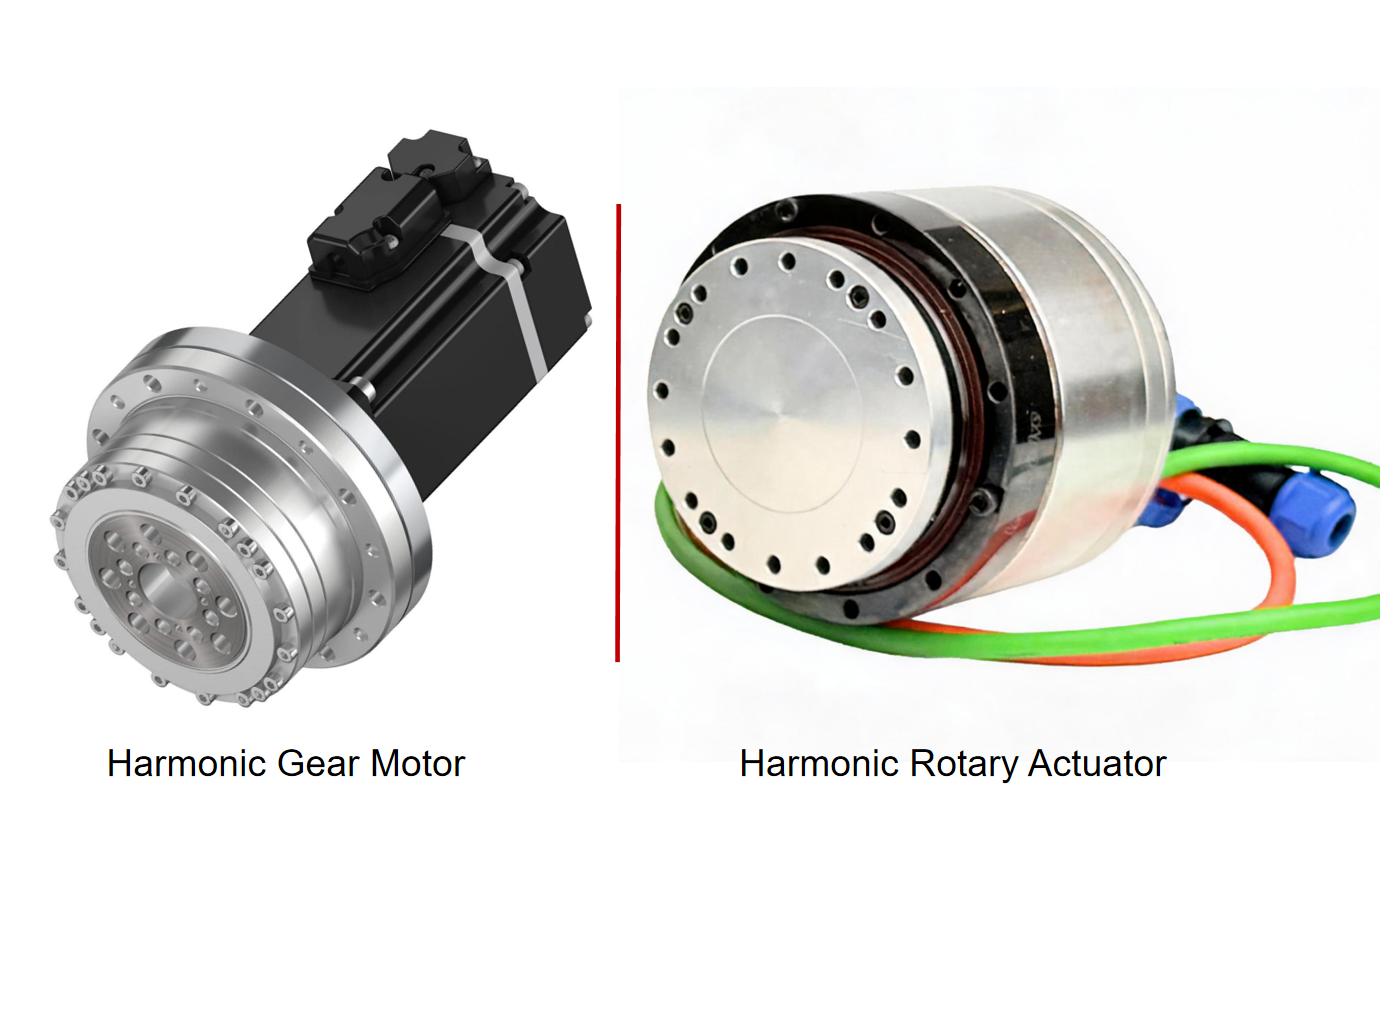
 Harmonisk växelmotor jämfört med harmoniskt ställdon: Vilka är skillnaderna?Den här artikeln förklarar skillnaderna mellan harmoniska växelmotorer och harmoniska ställdon utifrån produktdesign, systemintegration, återkoppling och styrfunktioner, installation samt applikationskrav. Eftersom tillverkare kan använda dessa produktnamn på olika sätt undersöker artikeln också hur man bedömer deras faktiska konfigurationer och väljer rätt precisionslösning för rörelsestyrning inom robotteknik och industriell automation.


Dubbelklicka
We provide harmonisk växelreducerare,planetväxellådareducerare,robotledsmotor,robotroterande ställdon,RV-växelreducerare,robotändeffektor,dexterös robothand
 Rollen för harmoniska växlar i att uppnå 5–10 μm noggrannhet i dentala fräsmaskinerEn dental fräsmaskin är ett CNC-bearbetningssystem som används för att direkt bearbeta digitala dentala modeller till restaurationer såsom kronor, broar, fasader, inlägg och implantatabutment. Dentala fräsmaskiner kräver betydligt högre driftnoggrannhet och rörelsestabilitet än vanlig utrustning. Denna artikel förklarar hur harmoniska växlar hjälper dentala fräsmaskiner att uppnå stabil, kontinuerlig och kontrollerbar drift.
 Varför är harmoniska roterande ställdon perfekta för medicinsk utrustning?Harmoniska roterande ställdon (vanligtvis integrerade system som består av en harmonisk växelreducerare, ramlös vridmomentsmotor, encoder och valfri broms) betraktas som nyckelkomponenter i medicinsk utrustning. Den grundläggande anledningen är att de samtidigt uppfyller de mest krävande medicinska kraven på precision, kompakt storlek, säkerhet och styrbarhet. Följande förklaring är strukturerad utifrån tre perspektiv: tekniska egenskaper, tillämpningsscenarier och medicinskt värde.
 Varför är harmonisk drivmotor det bästa valet för exoskelettrobotar?Exoskelett innehåller vanligtvis harmoniska drivmotorer, sensorer och andra komponenter som integrerar teknik för avkänning, styrning, informationsbehandling, datafusion och mobil databehandling. Dessa system synkroniserar människans sensoriska och motoriska funktioner med robotars kraftöverförings- och styrsystem, och används för att förbättra fysisk förmåga eller ge medicinsk rehabilitering. Som en banbrytande omvälvande teknik har exoskelett stor strategisk betydelse för både militära och medicinska tillämpningar. Den höga vridmomenttätheten och den precisa styrningen som erbjuds av harmoniska växlar gör dem till den föredragna lösningen för exoskelettrobotar.
 Harmonisk rotationsaktuator för medicinsk utrustning: repeterbarhet på ≤10 bågsekunder och hög vältningsstyvhetMedicinsk utrustning ställer exceptionellt höga krav på precision, strukturell stabilitet och driftsäkerhet hos sina rörelseöverföringssystem. Från kirurgiska robotar och CT-system till rehabiliteringsutrustning måste aktuatorer ge konsekvent positioneringsnoggrannhet och samtidigt klara komplexa mekaniska belastningar. Hur kan tillverkare uppnå både hög repeterbarhet och strukturell styvhet i medicinska tillämpningar? HONPINE:s harmoniska rotationsaktuatorer erbjuder en repeterbarhet på upp till ≤10 bågsekunder, glappfri transmission, hög vältningsstyvhet och ihåliga axelkonfigurationer, vilket ger tillförlitliga lösningar för rörelsestyrning i nästa generations medicinska utrustning.
 Varför passar HONPINE TCHL:s harmoniska ledmodul för exoskelettrobotar?HONPINE TCHL:s harmoniska ledmodul är utformad för exoskelettrobotar som kräver låg vikt, kompakt mekanisk integration och responsiv interaktion mellan människa och robot. TCHL har en inbyggd momentsensor på utgångssidan, en högintegrerad konstruktion och flexibla anslutningskonfigurationer och erbjuder en ledningslösning för exoskelett för nedre extremiteter, assistansrobotar för övre extremiteter, rehabiliteringsutrustning och industriella bärbara robotar.
 Hur kan precisionsväxlar, harmoniska vridställdon och direktdrivna motorer uppgradera precisionsindexeringsbord?Hur kan tillverkare förbättra precisionsindexeringsbordens noggrannhet, dynamiska respons och integrering? I takt med att flexibel tillverkning fortsätter att utvecklas kan traditionella transmissionssystem möta utmaningar som glapp, långa inställningstider och komplex mekanisk integration. Den här artikeln utforskar hur harmoniska växlar, harmoniska vridställdon, direktdrivna (DD) momentmotorer och planetväxlar erbjuder praktiska uppgraderingslösningar för olika driftförhållanden. Genom att anpassa transmissionsarkitekturen efter positioneringsnoggrannhet, indexeringscykeltid, lasttröghet och installationsbegränsningar kan tillverkare utveckla effektivare och mer tillförlitliga precisionsindexeringssystem.
 Varför behöver sängnära fysioterapirobotar kraftstyrda ledmoduler?En terap robot säljer inte en robotarm; den säljer en kraft som appliceras på en människokropp. Tryck, rytm och djup är behandlingsordinationen, och positionsstyrning kan inte leverera dem: mjukvävnad är eftergivlig och varierar över tid, så samma positionskommando ger kontaktkrafter som skiljer sig flera gånger mellan muskel och ben. Kraftstyrda harmoniska ledmoduler gör kontaktkraften till en reglerad variabel – det enda sättet att göra doseringen reproducerbar, kontakten med människan säker och terapeutens teknik möjlig att lära ut. Med utgångspunkt i ett foto från en enda plats av en sängnära terap robot analyserar artikeln konfigurationen, presenterar fem skäl till att kraftstyrning är oundviklig, fastställer HONPINE:s kriterier för valet mellan TCHL och HAG och anger upplösningsbudgeten för vridmomentsensorn som avgör ramstorlekarna.
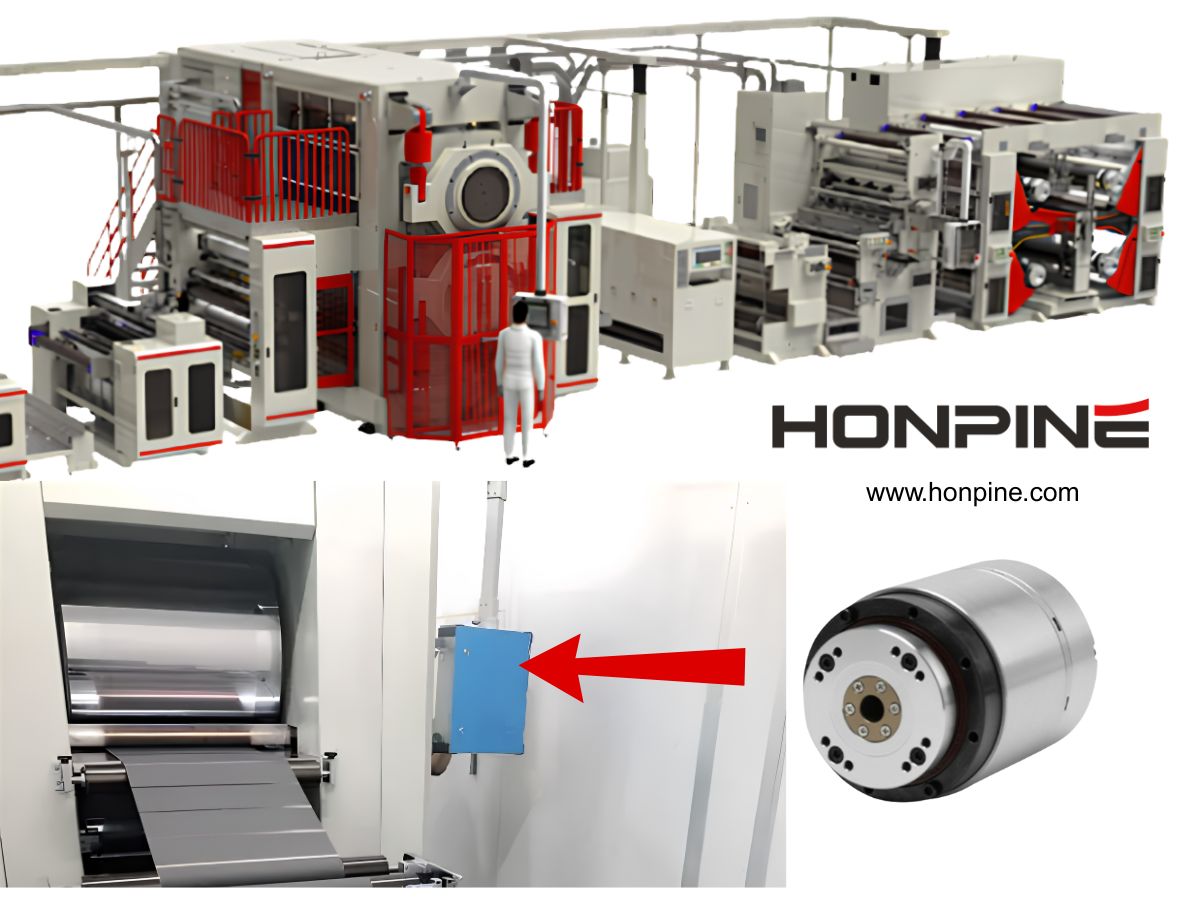
 Harmonisk rotationsaktuator för rullpressutrustning för litiumbatterierTillverkningsutrustning för litiumbatterier kräver högre precision, stabilitet och integrationseffektivitet i takt med att produktionsprocesserna fortsätter att utvecklas. I valspressutrustning är exakt valspositionering, tryckstyrning och dynamisk respons avgörande för att säkerställa elektrodkvalitet och enhetlighet.
HONPINE harmoniska rotationsaktuatorer erbjuder hög precision, hög styvhet, snabb respons och kompakt integrering för valspressutrustning för litiumbatterier. Med nästintill noll glapp, hög vridmomentsdensitet och tillförlitlig rörelsestyrning bidrar de till förbättrad utrustningsprecision och produktionsstabilitet. Harmonic-robotledsaktuatorer för rörledningsrobotar och annan specialutrustningRörledningsrobotar arbetar i trånga och komplexa miljöer där begränsat installationsutrymme, höga belastningskrav, kabeldragning och exakt rörelsestyrning är avgörande utmaningar. En tillförlitlig ledaktuator måste ge högt vridmoment, kompakta dimensioner och stabil prestanda samtidigt som den anpassas till krävande driftsförhållanden. Harmonic-robotledsaktuatorer integrerar precisionsöverföring, motordrift och sensorkapacitet i en kompakt rörelseenhet, vilket gör dem lämpliga för rörledningsrobotar och andra specialiserade robotsystem. Den här artikeln utforskar de viktigaste konstruktionskraven för rörledningsrobotar och förklarar hur HONPINE HPJM Harmonic-robotledsmoduler bidrar till kompakta, högpresterande och tillförlitliga robotlösningar.
 Harmonisk aktuator för lyftutrustning: precision, vridmomentsdensitet och kompakt rörelsestyrning – introduktionModern lyftutrustning kräver mer än att bara flytta en last vertikalt. Robotiserade lyftaxlar, lyftmoduler för AGV och AMR, halvledarutrustning, inspektionsplattformar och specialiserade vinschar ställer i allt högre grad krav på hög vridmomentsdensitet, exakt positionering, lågt glapp, hög styvhet och kompakt rörelsestyrning. En harmonisk aktuator integrerar en harmonisk växel med en motor och, beroende på konfiguration, även kodare, bromsar, servodrifter och kommunikationsgränssnitt i en kompakt rörelsemodul. Den här artikeln undersöker hur harmoniska aktuatorer kan användas i olika lyftsystem och varför kombinationen av precision, vridmomentsdensitet, styvhet och integration gör dem lämpliga för automatiserade lyft- och positioneringsapplikationer.
 Harmoniska rotationsaktuatorer för halvledarutrustning: precisionsrörelse, hålaxelkonstruktion och FOC-styrningHej allihop, jag heter Theodore Li och är teknisk chef på HONPINE. I tillverkningsutrustning för halvledare handlar rotationsrörelse inte bara om att få en mekanism att rotera. Begränsat installationsutrymme, dragning av kablar och rör, stabilitet vid låga hastigheter, exakt positionering och kontinuerligt justerbara rörelseprofiler kan alla påverka maskinens prestanda. Därför blir harmoniska rotationsaktuatorer en viktig rörelselösning för halvledarutrustning. I den här artikeln kommer jag att diskutera hur harmonisk transmission, FOC-baserad motorstyrning, återkoppling från givare, konstruktion med stor hålaxel och flexibla mekaniska gränssnitt samverkar för att uppfylla praktiska rörelsekrav inom halvledarindustrin, baserat på vår erfarenhet av utveckling av utrustning, överliggande transport, waferhantering, rengöring och kristalltillämpningar.
 Miniatyr-harmonicväxel för robotar inom minimalt invasiv kirurgiRobotar för minimalt invasiv kirurgi kräver mycket kompakta transmissionssystem som kan leverera exakta rörelser inom extremt begränsade mekaniska utrymmen. I takt med att robotinstrument blir mindre och mer flexibla kan konventionella transmissionsarkitekturer ställas inför utmaningar relaterade till storlek, senors elasticitet, friktion, hysteres och mekanisk integration. En miniatyr-harmonicväxel erbjuder en möjlig lösning genom att ge precisionsöverföring med hög utväxling, lågt glapp och kompakta dimensioner i ett litet mekaniskt utrymme. I denna artikel förklarar jag varför miniatyr-harmonictransmission är relevant för kirurgisk robotik, jämför externa sen-drivna och distala transmissionsarkitekturer samt diskuterar de viktigaste konstruktionsövervägandena bakom HONPINE:s miniatyr-harmonicreducerare CSF-mini för kompakta robotleder, flexibla robotinstrument och andra precisionsmekanismer.